Borstlös motor med hallsensor: vad den gör och när du behöver den för ditt projekt
När ett datablad för borstlös DC-motor visar "med hallsensor" ändras den raden mer än priset. Det ändrar hur motorn startar från stillastående, hur den levererar vridmoment vid låga varvtal och vilka kontroller som kan driva den. För alla som väljer en motor för en elektrisk skoter, en robotplattform, en ATV eller en marin enhet, är hallsensorbeslutet ett av de första samtalen på systemnivå.
Det korta svaret: en borstlös motor med hallsensor ger styrenheten exakt rotorläge från noll varvtal, så motorn startar med fullt vridmoment i rätt riktning och går smidigt vid låg hastighet. Avvägningen är extra ledningar och en kontroller designad för att läsa Hall-signaler. När motorn och styrenheten definieras tillsammans, gynnar den handeln vanligtvis sensordrift.
Vad en Hall-sensor gör i en borstlös motor
Inuti en borstlös DC-motor finns det ingen kommutator för att växla lindningarna. Styrenheten måste aktivera de tre faserna i en sekvens som följer rotorn, och timingen beror på att man känner till rotorns position vid varje ögonblick. Halleffektsensorer tillhandahåller den informationen.
En typisk sensormotor innehåller tre Hall IC:er monterade med 120 elektriska graders mellanrum. När rotormagneterna passerar detekterar varje sensor växlingen mellan nord- och sydpolen och växlar dess utgång. De tre utgångarna bildar ett 3-bitars mönster med sex giltiga tillstånd, som var och en motsvarar ett 60-graders kommuteringssteg. Om styrenheten någon gång läser ett 000- eller 111-tillstånd under rotation, är det vanligtvis ett ledningsfel, eftersom dessa tillstånd inte ska visas med ett korrekt Hall-mönster.
Hall-sensorn är en signalenhet, inte en kraftenhet. Den bär inte fasströmmen; den rapporterar endast rotorpositionen till regulatorn. Det är därför motordrivenheten är där det verkliga beslutsfattandet sker. Samma motor kan starta mjukt eller abrupt, effektivt eller slösaktigt, beroende på hur styrenheten bearbetar Hall-mönstret.
Varför Hall-sensorer är viktiga vid stillastående och låg hastighet
Sensorlösa borstlösa kontroller avläser rotorns position från bakelektromotorisk kraft (BEMF). BEMF stiger med motorhastigheten; vid stillastående är den noll, och under ungefär fem till tio procent av nominell hastighet är den för liten för att kunna mätas tillförlitligt. Så en sensorlös start använder en sekvens med öppen slinga: rikta in rotorn och rampa sedan upp den tills BEMF är läsbar.
Den sekvensen är den svaga länken. Under belastning kan en align-and-ramp-start ge en strömspets, ett kort ryck bakåt eller ett stopp. Det typiska symptomet är en motor som klickar eller tvekar innan den rör sig. För en elcykel som startar i en sluttning, en robot som lyfter en nyttolast eller en elektrisk ATV som drar iväg på löst underlag, är den tvekan obehaglig och hård för drivlinan.
En hallsensormotor eliminerar blindfasen. Styrenheten känner till rotorns läge vid stillastående och applicerar omedelbart vridmoment i rätt riktning. Applikationer som startar och stannar ofta, som leveransrobotar, trampcyklar, skotrar och elektriska motorcyklar, gynnar mest. Styrenheten kan också hålla den starten tyst; en ultratyst PWM-strategi dämpar växlingsljudet som ofta följer med låghastighetsdrift, så en sensorstart känns mjuk och tyst i premiumprodukter.
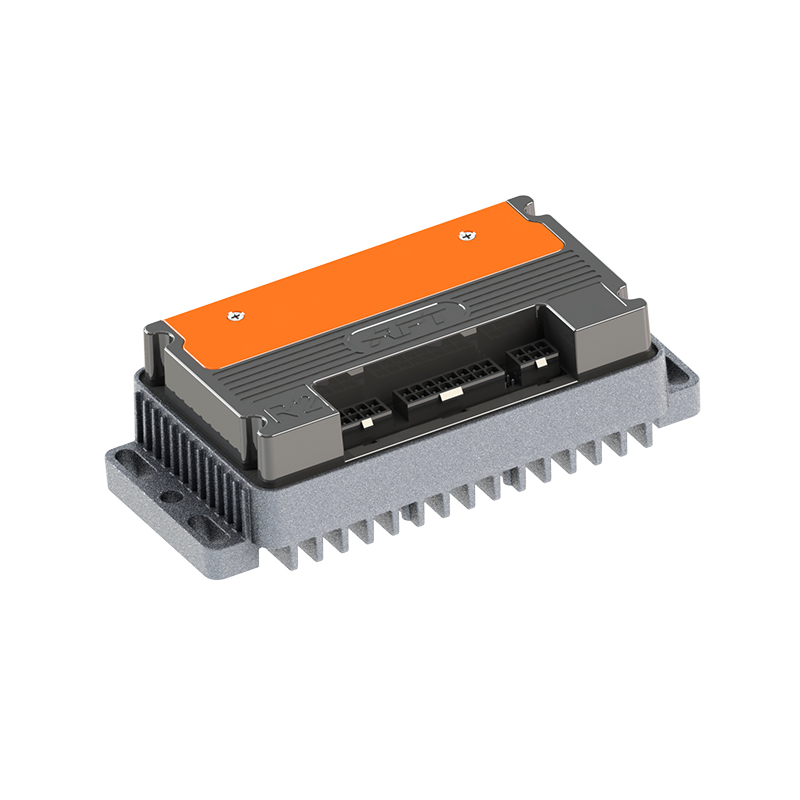
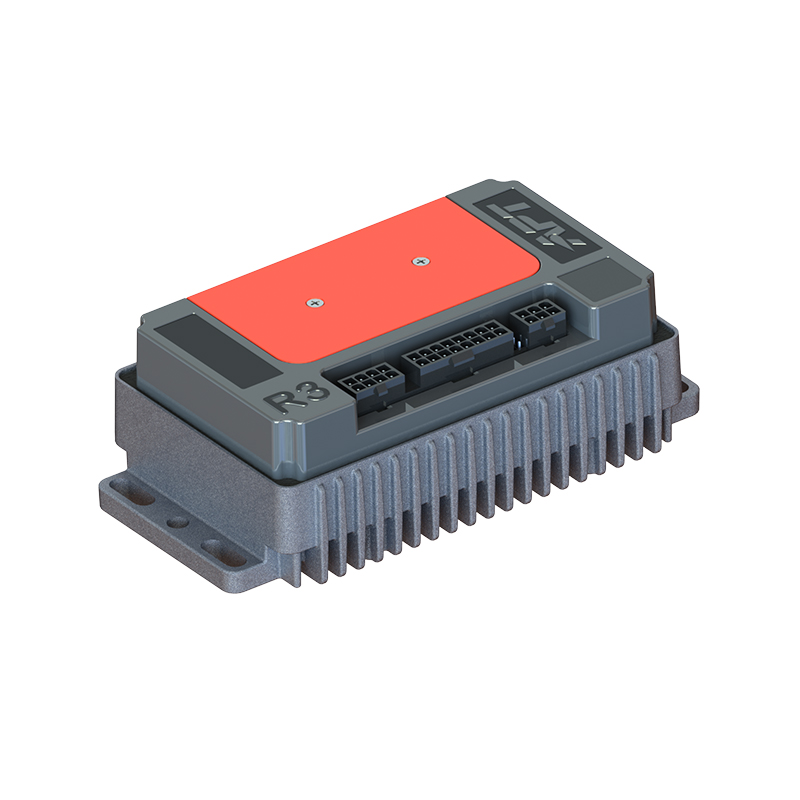
 A6 Ultratyst borstlös DC-motorstyrenhet för frekvent stop-and-go-användning Denna sensorstyrda styrenhet möjliggör mjuka, tysta starter vid stillastående, vilket gör den väl lämpad för stadspendling, lasttrafik och låghastighetsmanövrering där rotorpositionsåterkoppling är viktig. Visa produkt →
| Driftsaspekt | Sensorad (hall) | Sensorlös (BEMF) |
|---|---|---|
| Rotorläge vid stillastående | Känd från Hallmönster | Ej mätbar |
| Start under belastning | Direkt vridmoment i rätt riktning | Rikta in-och-ramp-sekvens; stopprisk |
| Låghastighetsvridmoment | Stabil och repeterbar | Begränsad under ungefär 5-10 % nominell hastighet |
| Kabeldragning | Tre fasledningar plus fem Hall-ledningar | Endast trefasledningar |
| Kostnad och komplexitet | Extra sensorer, kontaktstift, pull-ups | Ingen extra motorhårdvara |
| Typiska applikationer | E-mobilitet, robotik, backning | Fläktar, pumpar, höghastighetsspindlar |
Det är därför sensorversioner är vanliga i navmotordrivningar för stadsfordon; stopp, laddade starter och låghastighetsmanövrering är exakt de förhållanden där BEMF kommer till korta. Data för navmotorprestanda från verkliga körförhållanden följer samma mönster, från stop-and-go-pendling till långa lastskift.
Guider för prestanda för navmotorer visar konsekvent att sensorversioner hanterar stadstrafik mer förutsägbart än sensorlösa.
Hall-utgångstyper, spänningsnivåer och kommuteringsmönster
Hallsensorer finns i två utgångsformat. Öppna-kollektorutgångar drar signalen lågt och behöver pull-up-motstånd på regulatorsidan för att återgå högt. Push-pull-utgångar driver linjen högt och lågt direkt. Om regulatorkortet inte har några pull-ups, producerar en öppen kollektormotor ingen giltig hög nivå och regulatorn slutför aldrig sin kommuteringstabell.
Spänningskompatibilitet spelar också roll. Äldre motorer använder ofta 5V Hall ICs, medan många strömkontrollingångar körs på 3,3V logik. Att mata in en 5V-signal till ett stift som endast är 3,3V kan skada ingången eller orsaka sporadiska fel. Motorspecifikationen ska ange Hall-matningsspänning och utgångsnivå; om det inte gör det, fråga innan du beställer.
Avståndet mellan Hall-sensorer följer en av två standarder: 60 elektriska grader eller 120 elektriska grader. Styrenhetens kommuteringstabell måste matcha detta avstånd. En motor byggd för 60° producerar ett annat Hall-mönster än en 120°-motor, och att använda fel tabell orsakar ojämn körning, vridmomentförlust eller förlust av synkronisering.
Kom också ihåg att elektriska grader inte är mekaniska grader. En motor med fyra polpar upprepar sitt Hall-mönster fyra gånger per mekaniskt varv. Antalet polpar ändrar den elektriska frekvensen som styrenheten måste hantera, så den måste konfigureras korrekt tillsammans med kommuteringsvinkeln.
Matcha en Hall-sensor motor med en styrenhet
En sensorad motor ger bara sina fördelar när styrenheten är byggd för att läsa Hall-signaler. Tre kontroller täcker större delen av kompatibilitetsytan. Verifiera först Hall-matningsspänningen och logiknivån mot regulatorns ingångsklassificering. För det andra, bekräfta att styrenheten stöder motorns kommuteringsvinkel, 60° eller 120°. För det tredje, bestäm vad som händer i högre hastighet; många styrenheter använder Hall-signaler vid låg hastighet och smälter in i BEMF-läge över ett tröskelvärde, och den övergången bör vara tillräckligt jämn för att undvika en vridmomentnedgång.
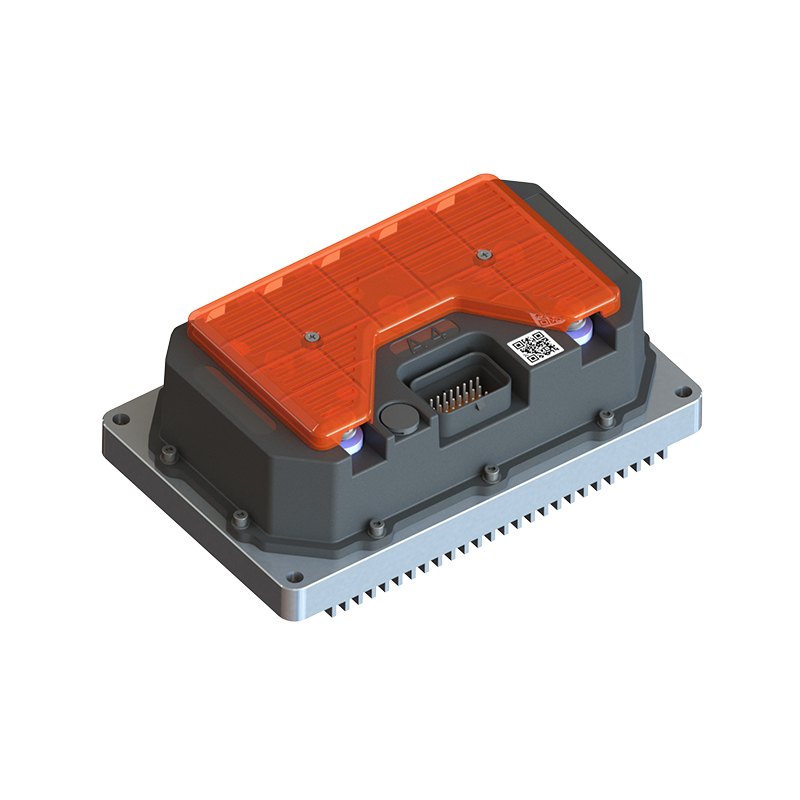
För en drivlina för e-mobilitet är effektiviteten i låghastighetsdriftsområdet ofta den största bidragsgivaren till den verkliga räckvidden. Sensorerad kommutering håller statorströmmen i linje med rotorn, vilket minskar kopparförlust och uppvärmning. En styrenhet som läser Hall-ingångar korrekt, såsom A4-2313 högeffektiva borstlösa DC-motorstyrenheter, gör att samma motor kan ställas in för stadspendling, lasttrafik eller terrängmoment eftersom kommuteringskurvan finns i programvaran.
A4 högeffektiv borstlös DC-motorstyrenhet med Hall-ingång Designad för att hålla statorströmmen i linje med rotorn vid låga hastigheter, förbättrar den här styrenheten den verkliga räckvidden och kan ställas in för olika arbetscykler från stadskörning till last eller terräng. Visa produkt → När en motor och en styrenhet kommer från olika leverantörer är Hall-parametrar den första källan till missmatchning. En 60° motor ansluten till en styrenhet som är konfigurerad för 120° kommer att gå ungefär eller inte alls. Ett strukturerat parningsschema löser detta innan hårdvaran kommer: spänningsklass, strömklass, Hall-utgångsformat, matningsspänning, kommuteringsvinkel och antal polpar är alla dokumenterade på en sida.
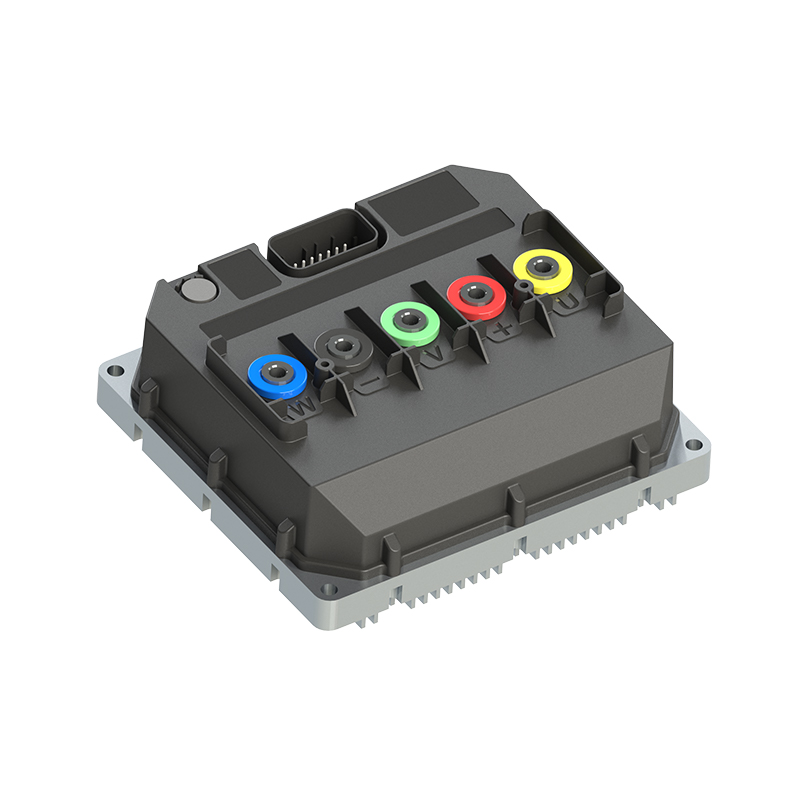
 Kontroll- och motorparningsschema med sex nyckelparametrar En strukturerad parningssida dokumenterar spänningsklass, strömklassning, Hall-utgångsformat, matningsspänning, kommuteringsvinkel och polparantal för att förhindra oöverensstämmelse innan hårdvaran kommer. Visa produkt →
Vad du ska kontrollera innan du specificerar en sensormotor
Lägg dessa sex varor på en sida innan du beställer:
- Hallmatningsspänning och logiknivå: matcha motorns Hall IC med regulatorns ingångsklassificering.
- Utdataformat: öppen kollektor behöver pull-ups på kontrollsidan; push-pull gör det inte.
- Kommuteringsavstånd: 60° eller 120°, och se till att styrenhetens konfiguration matchar.
- Antal polpar: verifiera det och ange det korrekt, eftersom det ställer in den elektriska frekvensen.
- Anslutningsstift: standardavkänningskabel är trefasledningar plus fem Hall-kablar (5V, GND, A, B, C). Ett bytt stift är det vanligaste misslyckandet med bänktest.
- Hall-felstrategi: kontrollera om styrenheten kan upptäcka en Hall-signal som fastnat eller saknas och falla tillbaka till sensorlöst läge.
En borstlös motor med hallsensor är ett beprövat sätt att göra låghastighetsvridmoment deterministiskt. Kostnaden är extra kablar och en styrenhet med Hall-ingångsstöd. För fordon och maskiner som startar under belastning, körs i låg hastighet eller backar ofta, köper den kostnaden ett smidigare beteende och en kortare utvecklingscykel. När Hall-parametrarna skrivs ner och matchas mot styrenheten, beter sig den sensorade motorn helt enkelt som databladet lovade.
NÄSTA:Fördelar med borstlös motor: Effektivitet, livslängd och exakt hastighetskontroll
Intresserad av samarbete eller har frågor?
Som Anpassade tillverkare av synkronmotorstyrenheter med permanent magnet och Leverantörer av permanenta magnetmotorstyrenheter i Kina, Med fokus på drivkontrollen av permanentmagnet synkronmotorer ger vi en säker och tillräcklig kraftkälla för elektrifiering av resefordon.
- [email protected]
- +86-170 9191 9800
- Rum 123A, nr 1000 Ziyue Road, Minhang District, Shanghai, Kina
Upphovsrätt © Shanghai APT Power Technology Co., Ltd.All rights reserved