Closed Loop Motor Control: Hur återkoppling förbättrar motorprestanda och tillförlitlighet
En elektrisk motorcykel som stammar när den drar iväg från stillastående, ett robotchassi som överskrider sin målposition, en ATV som tappar dragkraften på en brant stigning: dessa symtom spårar vanligtvis tillbaka till samma grundorsak. Motorn får veta vad den ska göra, men den rapporterar aldrig vad som faktiskt hände. Motorkontroll med sluten slinga stänger det gapet. Den mäter kontinuerligt motorns hastighet, position eller ström och justerar drivsignalerna i realtid så att motorn följer det beordrade värdet trots belastningsändringar, temperaturdrift och komponenttoleranser. För ingenjörer som bygger elfordon, robotplattformar eller marina drivenheter är den viktiga frågan inte om man ska använda sluten kretsstyrning, utan hur väl styrenheten implementerar det.
Vad är Sluten slinga Motor Control?
Motorstyrning med sluten slinga, även kallad återkopplingsstyrning, jämför den faktiska motoreffekten med ett referenskommando och korrigerar skillnaden. De väsentliga elementen är referensen, en återkopplingssensor, en felberäkning och en styrenhet som producerar korrigeringen. I ett borstlöst motorsystem läser styrenheten fasströmmar, hastighet och ibland rotorposition; styralgoritmen justerar sedan PWM-signalerna som levereras till växelriktaren så att det uppmätta värdet konvergerar till kommandot.
I praktiken använder de flesta styrenheter en proportionell-integral-derivata (PID) struktur eller en variant av den. Den proportionella termen reagerar på det aktuella felet, integraltermen tar bort steady-state fel, och den derivativa termen förutser förändringar. Justering av dessa förstärkningar avgör om systemet är stabilt, responsivt eller oscillerande. Detta skiljer sig i grunden från ett system med öppen slinga, där styrenheten skickar ett fast kommando och litar på att motorn svarar korrekt. Öppen slinga fungerar när belastningen är förutsägbar och precisionen inte är kritisk. Det misslyckas när friktion, tröghet eller matningsspänning ändras oväntat.
Öppen slinga vs sluten slinga: vad som faktiskt förändras
Den praktiska skillnaden visar sig i rörelsekvalitet. Ett slutet system korrigerar fel inom millisekunder; ett öppet system lever helt enkelt med dem. För applikationer som bär människor eller hanterar dyra nyttolaster avgör den skillnaden om produkten känns exakt och säker eller grov och oförutsägbar.
| Aspekt | Öppna slinga | Closed Slinga |
|---|---|---|
| Feedback | Inga | Ström-, hastighets- eller positionssensor |
| Noggrannhet | Beror på motor och belastningsmatchning | Underhålls under varierande förhållanden |
| Störningsreaktion | Ingen korrigering | Aktiv korrigering i realtid |
| Låghastighetsbeteende | Vridmomentet sjunker och blir ojämnt | Stabilt vridmoment ner till nollhastighet |
| Systemkostnad | Lägre | Högre, men motiverad av prestanda |
| Typiska applikationer | Fläktar, pumpar, enkla transportörer | Elfordon, robotik, servoyxor |
Tabellen förenklar en rad avvägningar. En sensorlös sluten slinga design kan ge många slutna slinga fördelar utan en kodare, vilket ändrar kostnadsjämförelsen avsevärt. Styrarkitekturen är viktigare än etiketten.
Kontrollslingorna inuti en motorstyrenhet
I en modern borstlös motorstyrenhet är sluten slinga inte en enda slinga. Det är en kaskad av slingor som var och en reglerar olika fysiska kvantiteter.
Aktuell loop
Strömslingan är den innersta och snabbaste slingan. Den reglerar fasströmmarna i motorlindningarna, vilket direkt ställer in vridmomentet. En snabb strömslinga med hög uppdateringshastighet ger ett jämnt vridmoment vid låg hastighet och tyst drift vid hög hastighet.
Speed Loop
Hastighetsslingan sitter ovanför den aktuella slingan. Den jämför uppmätt hastighet med referensen och genererar det aktuella kommandot. Denna slinga hanterar acceleration, retardation och hastighetsstabilitet under växlande belastning.
Positionsslinga
Positionsslingan är den yttersta slingan, som används när applikationen behöver exakt stopp eller vägföljning, såsom robotleder och styrmanöverdon. Den styr hastighetsslingan baserat på positionsfelet.
Kaskadarrangemanget spelar roll eftersom varje inre slinga måste vara snabbare än slingan runt den. Om strömslingan är långsam kan hastighetsslingan inte få motorn att kännas stel, och positionsslingan kommer att gå över.
| Loop | Reglerad kvantitet | Typisk roll |
|---|---|---|
| Aktuell slinga | Fasström / vridmoment | Snabb vridmomentrespons, jämnhet |
| Hastighetsslinga | Vinkelhastighet | Hastighetsstabilitet under belastning |
| Positionsslinga | Rotorvinkel | Exakt positionering och vägkontroll |
Sensorbaserad vs. sensorlös sluten slinga
Motorstyrning med sluten slinga kan implementeras med fysiska sensorer eller utan dem. Hallsensorer, kodare och resolvers rapporterar rotorns position direkt. Sensorlös styrning, vanlig vid fältorienterad styrning av permanentmagnet synkronmotorer, uppskattar rotorposition från uppmätta strömmar och spänningar med hjälp av en motormodell. Avvägningen är tydlig: sensorlösa system minskar kostnader och ledningar och tar bort en felpunkt, medan sensorbaserade system bibehåller högre vridmomentnoggrannhet vid mycket låg hastighet och under stillastående. Om applikationen måste hålla vridmoment vid stillastående eller krypa vid mycket låg hastighet, krävs vanligtvis en pulsgivare eller Hall-sensorer. Om arbetscykeln tillbringar större delen av sin tid över några procent av nominell hastighet, är sensorlösa algoritmer baserade på back-EMF-observation exakta och billigare. För elektriska motorcyklar och marina utombordare ger moderna sensorlösa algoritmer tillräckligt med dynamisk prestanda för de flesta driftsförhållanden, vilket behandlas i vår diskussion om permanentmagnet synkronmotorteknik .
Vad du ska leta efter i en Closed-Loop Controller
När du utvärderar en styrenhet för en applikation med sluten slinga, fokusera på implementeringen snarare än etiketten. Följande punkter skiljer en väldesignad styrenhet från en generisk.
- Aktuell slingbandbredd: en högre bandbredd betyder snabbare vridmomentsvar och bättre styvhet mot belastningsstörningar.
- Styrcykeltid: korta cykeltider, vanligtvis tiotals mikrosekunder, låter strömslingan reagera snabbt på transienter.
- Autotuning: en styrenhet som mäter motorparametrar och ställer in slingförstärkningar sparar automatiskt timmar av manuell inställning.
- Fältförsvagning: utökar hastighetsintervallet bortom bashastigheten, väsentligt för höghastighetsmotorcyklar och utombordare.
- Skydd och diagnostik: överström, övertemperatur och stoppdetektering skyddar både styrenheten och motorn.
- Programvaruverktyg: liveström, hastighet och feldata påskyndar integration och felsökning.
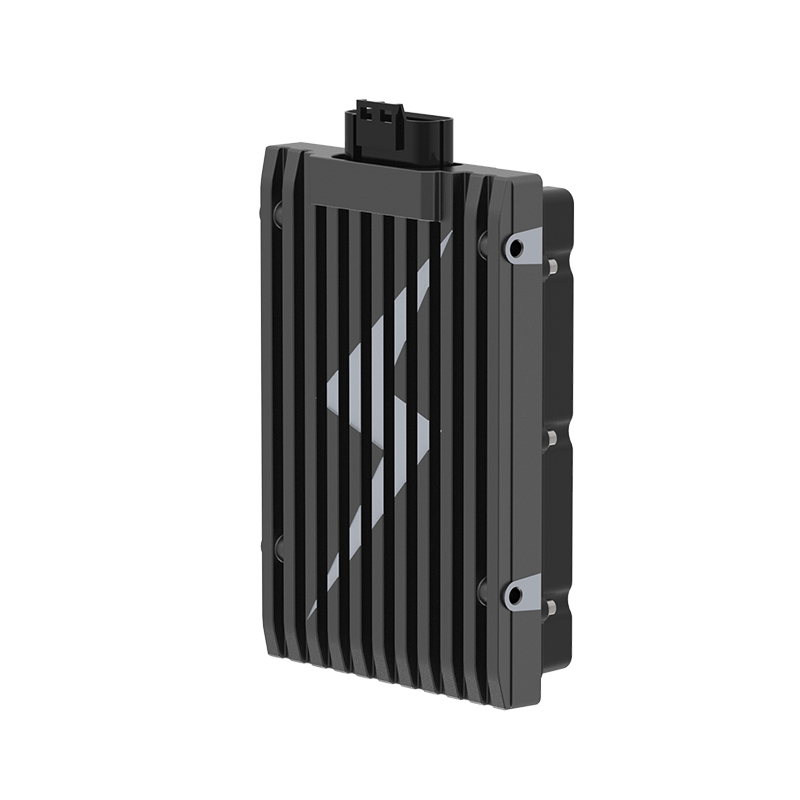
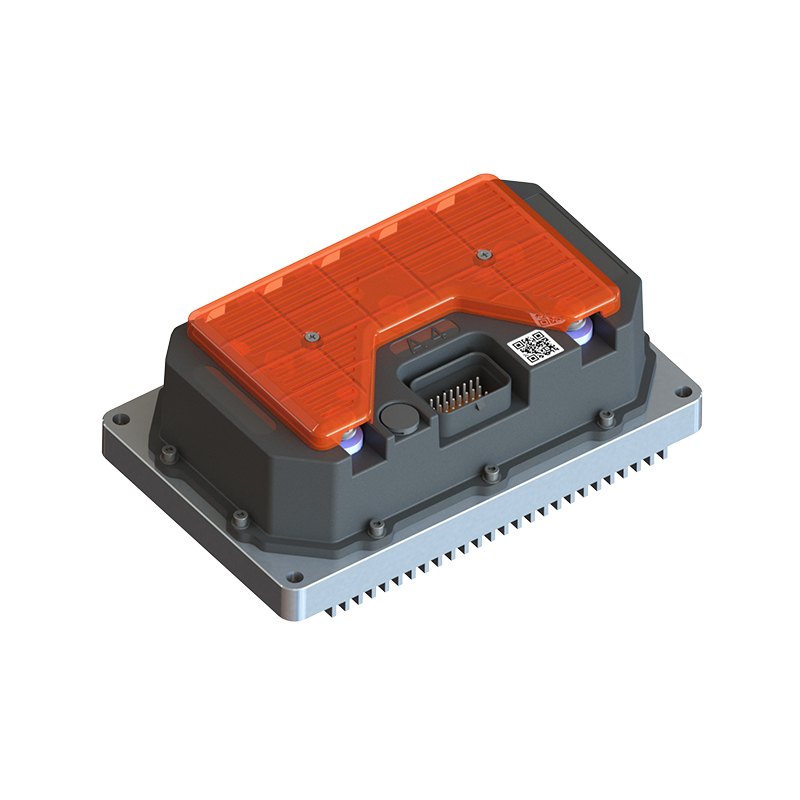
För applikationer som kräver omedelbar respons på ändrat vridmoment gör en styrenhet med snabb strömslingutförande en mätbar skillnad. R5-2215 snabbresponskontrollern är designad för sådana arbetscykler, där varje millisekunds fördröjning omvandlas till rörelsefel. På tillförlitlighetssidan betonar A8-2209 högstabilitetskontroller konsekvent beteende under termisk och elektrisk stress. När energieffektivitet är prioritet minskar A4-2313 högeffektiv styrenhet förluster i växelriktarsteget och utökar batteriets räckvidd.
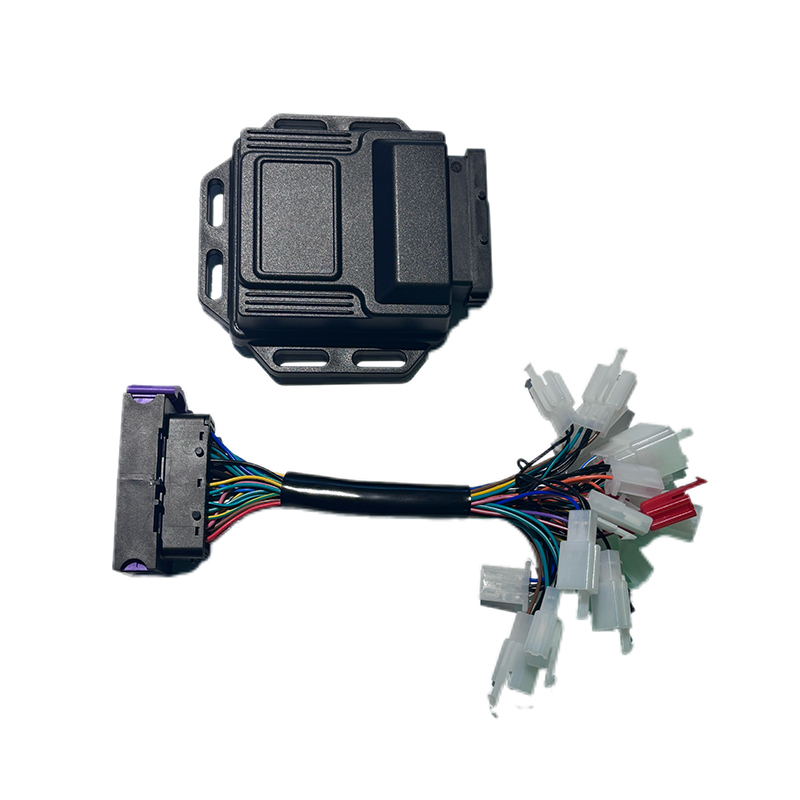
 R5 snabbrespons borstlös DC-motorstyrenhet för dynamiska vridmomentapplikationer Denna styrenhet är markerad för arbetscykler där snabb strömslingreaktion minskar rörelsefel. Den passar elektriska motorcyklar, robotchassi och liknande applikationer som kräver omedelbar vridmomentreaktion. Visa produkt → A8 högstabilitet, borstlös likströmsmotorstyrenhet för pålitlig drift under stress Denna modell prioriterar konsekvent prestanda under termisk och elektrisk påfrestning, vilket gör den till ett pålitligt val för applikationer som kräver jämn drift under krävande förhållanden. Visa produkt →
 A4 högeffektiv borstlös likströmsmotorstyrenhet för utökat batteriområde Denna styrenhet fokuserar på att minska förlusterna i växelriktarsteg, vilket hjälper till att utöka batteriräckvidden. Den presenteras som det effektivitetsorienterade alternativet tillsammans med snabba svar och modeller med hög stabilitet. Visa produkt →
Matcha styrenheten med applikationen
Samma slutna kretsprinciper gäller över branscher, men viktningen av varje prestationsfaktor ändras med användningsfallet.
- Elektriska motorcyklar behöver ett stabilt vridmoment vid låga hastigheter för start, start i backe och regenerativ bromsning.
- Robotchassibyggen kräver exakt position och smidig hastighetskontroll för att undvika översvängning och vibrationer.
- ATV- och UTV-applikationer kräver robust avvisning av störningar eftersom belastningen på varje hjul ändras konstant.
- Elektriska utombordare drar nytta av sensorlös drift eftersom motorn sitter i en våt, vibrationsbenägen miljö där kodare är en svag punkt.
Var och en av dessa applikationer beror också på att regulatorn är anpassad till motorns elektriska parametrar. En styrenhet med rätt spänningsklass och strömklassning, parad med en motor vars induktans och bak-EMF-konstanter passar frekvensomriktaren, kommer att prestera mycket bättre än ett par som inte matchar, även med utmärkt mjukvara.
Slutliga tankar
Motorstyrning med sluten slinga är det som förvandlar en snurrande rotor till ett exakt, känsligt ställdon. Värdet ligger inte bara i feedbacken; det är i slingorna, stämningen och skyddet som omger återkopplingen. När du väljer en motorstyrenhet, utvärdera dess nuvarande loopprestanda, dess inställningsverktyg och dess meritlista i applikationer nära din. Dessa faktorer, mer än något databladspåstående, avgör hur bra din produkt kommer att prestera.
NÄSTA:Borstlös motor med hallsensor: vad den gör och när du behöver den för ditt projekt
Intresserad av samarbete eller har frågor?
Som Anpassade tillverkare av synkronmotorstyrenheter med permanent magnet och Leverantörer av permanenta magnetmotorstyrenheter i Kina, Med fokus på drivkontrollen av permanentmagnet synkronmotorer ger vi en säker och tillräcklig kraftkälla för elektrifiering av resefordon.
- [email protected]
- +86-170 9191 9800
- Rum 123A, nr 1000 Ziyue Road, Minhang District, Shanghai, Kina
Upphovsrätt © Shanghai APT Power Technology Co., Ltd.All rights reserved