Hur fungerar elektroniska hastighetskontroller? Inuti ESC:s signalkedja
Ett 48 V batteripaket levererar en fast likspänning. En motor på en elektrisk skoter måste fortfarande hålla ungefär 3 200 rpm på en plan väg, sjunka till cirka 280 rpm på en 12-procentig lutning och backa vid behov. Något mellan batteriet och lindningarna måste avgöra hur mycket ström som flyter, i vilken riktning och hur länge.
Den enheten är den elektroniska hastighetsregulatorn. Det fungerar genom att omvandla batteriets fasta DC till en trefasutgång och byta ut den utgången tusentals gånger per sekund. Den genomsnittliga spänningen som motorn ser stiger och sjunker med arbetscykeln, och motorns egen induktans förvandlar dessa snabba pulser till jämn ström. Vridmomentet följer strömmen och varvtalet avgörs där motorns vridmoment möter belastningsmomentet. Allt annat i en ESC finns för att få det att hända säkert och upprepade gånger.
Hur DC blir trefasrotation
En borstlös motor kommer inte att köras på likström på två terminaler. Dess stator bär trefaslindningar och dess rotor bär permanentmagneter, så ström måste röra sig genom faserna i sekvens för att hålla statorfältet som drar rotorn framåt istället för att hålla den på plats.
Kommutering: ligga före rotorn
Kommutering är handlingen att välja vilket faspar som aktiveras. I sexstegskommutering delas varje elektriskt varv upp i sex tillstånd, och styrenheten slår på en hög- och en lågsidasomkopplare per tillstånd, vilket ger ett fält som går framåt var 60:e elektriska grader. Om kommuteringen släpar efter rotorn, kollapsar vridmomentet och strömmen stiger. Om det leder för långt blir den extra strömmen värme istället för vridmoment.
Sensorfri och sensorlös positionsåterkoppling
Tre Hall-sensorer rapporterar absolut rotorposition, vilket har betydelse för ett robotchassi som måste starta från stillastående under full belastning. Sensorlösa scheman läser istället tillbaka-EMF inducerad i den oenergiserade fasen och uppskattar position från dess nollgenomgång. Det tar bort tre ledningar och en kontakt från kabelnätet, men uppskattningen blir opålitlig under ungefär 5 till 10 procent av nominell hastighet. Fältorienterad styrning går längre, omvandlar de uppmätta fasströmmarna till en roterande referensram och reglerar den vridmomentproducerande komponenten direkt.
Signalkedjan från spjällingång till grinddrift
Mellan gasingången och motorterminalerna sitter fyra funktionsblock. Var och en har sitt eget felläge och sin egen gräns för systemets prestanda.
Mikrokontroller och styrslinga
Mikrokontrollern samplar fasström, bussspänning, gasspjällsposition och rotorposition, ofta 8 000 till 20 000 gånger per sekund i en fältorienterad implementering. Den kör den snabba strömslingan först, lindar en långsammare hastighet eller vridmomentloop runt den och omvandlar resultatet till tre arbetscykelvärden. Gasspjällskartläggning, strömgränser, regenerativ bromsstyrka och feltrösklar finns i detta lager.
Gate-drivrutin och MOSFET-brygga
Grinddrivrutinen översätter lågspänningslogik till 10 till 15 V-svingen som en ström-MOSFET behöver, och den förhindrar att båda omkopplarna i ett ben leder samtidigt. Dödtid, det avsiktliga släckintervallet mellan att högsidan stängs av och den låga sidan slås på, är vanligtvis 0,3 till 1 mikrosekund. För kort och genomskjutande ström förstör bron; för långa och låga vridmoment och effektivitet båda lider.
Sex MOSFETs bildar trefasbryggan, där ledningsförluster skalar med på-resistans och ström i kvadrat, medan omkopplingsförlustskalor med kopplingsfrekvens, bussspänning och grindladdning. Parallella enheter sänker på-motståndet, men bara när grindslingor är matchade. Annars har en enhet mer ström än sina grannar och förstörs.
Strömavkänning och skydd
Shuntmotstånd eller Hall-effektsensorer mäter fasström så att reglerslingan har något riktigt att reglera, och samma signaler matar överström, överspänning och övertemperaturskydd. En väluppfostrad styrenhet viker tillbaka strömmen gradvis när temperaturen stiger istället för att skära av motorn i mitten av manövern.
Duty Cycle, PWM och siffrorna som spelar roll
Hastighetskontroll är arbetscykelkontroll. Om bussen står på 48 V och arbetscykeln är 50 procent ser motorn ett genomsnitt på 24 V. Switchfrekvensen väljs tillräckligt hög för att hålla strömrippeln inom ett praktiskt band och tillräckligt låg för att hålla kopplingsförlusterna hanterbara. På en 48 V-enhet med några hundra mikrohenries fasinduktans håller 16 kHz till 20 kHz vanligtvis rippel nära 10 till 20 procent av märkströmmen.
| Parameter | Vad det påverkar | Praktisk räckvidd |
|---|---|---|
| PWM-växlingsfrekvens | Strömrippel, hörbart brus, kopplingsförlust | 16 till 20 kHz |
| Styrslingahastighet | Vridmomentrespons, stabilitetsmarginal | 8 till 20 kHz |
| Kontinuerlig fasström | Cruise vridmoment, steady-state värme | 60 till 80 procent av toppbetyg |
| Toppström, 10 s | Acceleration och stoppmoment | 1,5 till 2 gånger kontinuerligt |
| Bussspänningshöjd | Regenerativ bromsning, lastdumpning | 1,25 till 1,5 gånger nominell buss |
| Död tid | Genomskjutningsrisk mot låghastighetseffektivitet | 0,3 till 1 mikrosekund |
| Portmotstånd | Växlingshastighet, ringsignal, EMI | 2 till 10 ohm |
Läs tabellen som en uppsättning avvägningar snarare än en specifikation. Att höja kopplingsfrekvensen minskar rippeln och tystar frekvensomriktaren, men det ökar också kopplingsförlusten och värmen. En breddning av dödtiden skyddar bryggan, men den förvränger utspänningen vid låg driftcykel, vilket visar sig som tuff start och extra låghastighetsuppvärmning.
Matcha en styrenhet till en motor utan att gissa
Det vanligaste storleksfelet är att välja en styrenhet efter motorns etiketteffekt. Motorer är klassade efter mekanisk effekt; regulatorer begränsas av fasström och kopplingstemperatur. En 1 kW motor kan dra 40 A fasström vid 48 V under en hård start från vila, även om dess fartström är närmare 12 A. Storlek för starten, inte kryssningen, och kontrollera tre siffror tillsammans:
- Kontinuerlig fasström vid förväntad omgivningstemperatur, inte vid 25 C.
- Bussspänningsområde med takhöjd för den regenerativa bromsspetsen.
- Termisk väg: kylflänsarea, luftflöde och hur länge toppströmmen kan upprätthållas.
Publicerade parningstabeller tar bort det mesta av den gissningen, eftersom de anger vilka kontroller och motorkombinationer som redan har karakteriserats för ström, spänning och montering.
 APT-styrenhet och motorparningsschema B2B-parningsråd för att matcha APT-styrenheter och motorer över effekt, vridmoment, hastighet och effektivitet, med protokollöverväganden för elfordon. Visa produkt →
Firmware, protokoll och inställning
Två regulatorer med identiska effektsteg kan bete sig mycket olika. Ingångsprotokollet är den första skillnaden: PWM och analoga ingångar är enkla och har låg latens, UART passar parameterinställning och telemetri, och CAN-bussen passar fordon där styrenheten, batterihanteringssystemet och fordonsstyrenheten behöver dela tillstånd.
Den andra skillnaden är firmware. Gaskurvor, strömramper, regenerativa bromsprofiler, fältförsvagning för toppfart och felåterställningsbeteende är alla programvarubeslut, och programvarans roll i moderna motorstyrenheter har vuxit för att matcha själva effektsteget. Fråga efter parameteruppsättningen innan du förbinder dig till en plattform, inte efter att den första prototypen stannat på en kulle.
Termisk verklighet och tillförlitlighetsgränser
Databladsströmvärden förutsätter vanligtvis en omgivningstemperatur på 25 C och ett MOSFET-fodral som hålls nära 80 C. Inuti ett förseglat hölje en sommareftermiddag gäller inget av förhållandena. Ledningsförlusten ökar med temperaturen eftersom på-motståndet ökar, vilket ökar förlusten igen; utan nedstämpling springer den slingan iväg. Praktisk nedstämpling för en passivt kyld styrenhet är ofta 30 till 40 procent under rubrikströmmen. Kondensatorer förtjänar lika stor uppmärksamhet, eftersom deras pulserande strömstyrka och märklivslängd vid 105 C anger det verkliga serviceintervallet, inte MOSFET-artikelnumret.
För applikationer som inte kan tolerera störande resor är stabilitet över temperatur och belastning viktigare än en toppsiffra på första sidan.
APT A8 högstabilitet borstlös DC-motorstyrenhet En karakteriserad högstabil borstlös DC-motorstyrenhet med FOC, CAN, Bluetooth och 30 kW topp för drönare, robotteknik och lätta elbilar. Visa produkt → Vad du ska kontrollera innan du köper
- Fasström vid värsta tänkbara tillstånd: fulllaststart, maximal lutning, högsta omgivningstemperatur.
- Bussspänningsfönstret, inklusive den regenerativa spiken som ditt batteri faktiskt kommer att se.
- Kontrollgränssnitt: talar fordonet redan CAN, eller kommer PWM att göra jobbet?
- Termisk design: kylflänsarea, luftflödesväg och monteringsriktning.
- Skydd och rapportering: överström, överspänning, övertemperatur och om fel loggas eller endast signaleras.
- Support: parameterdokumentation, sökväg för uppdatering av firmware och om leverantören kommer att karakterisera din motor med sin styrenhet.
Leverantörer som publicerar en kännetecknat kontrollområde och matchande vägledning gör den sista punkten mycket lättare att verifiera innan verktyget påbörjas.
APT R5 Fast Response Borstless DC Motor Controller En karakteriserad snabbsvars borstlös DC/PMSM-kontroller med 5 kW nominell, 12 kW topp, CAN och FOC för robotik, automation och mini-EV. Visa produkt → Kortversionen
- En ESC omvandlar fast DC till en switchad trefasutgång, och duty cycle ställer in medelspänningen och därmed hastigheten.
- Kommutering håller statorfältet före rotorn; Hallsensorer hanterar låg hastighet, back-EMF-uppskattning hanterar kryssning.
- Mikrokontrollern, grinddrivrutinen, MOSFET-bryggan och strömavkänningen sätter var och en sin egen gräns för systemet.
- Storlek för fasström i värsta tänkbara tillstånd, reducera sedan för den omgivande temperatur som produkten verkligen kommer att se.
- Firmware och parameteråtkomst formar drivbeteendet mycket mer än omkopplarens artikelnummer gör.
NÄSTA:Fältförsvagning förklaras: Hur motorstyrenheter pressar hastigheten över basklassificeringen
Intresserad av samarbete eller har frågor?
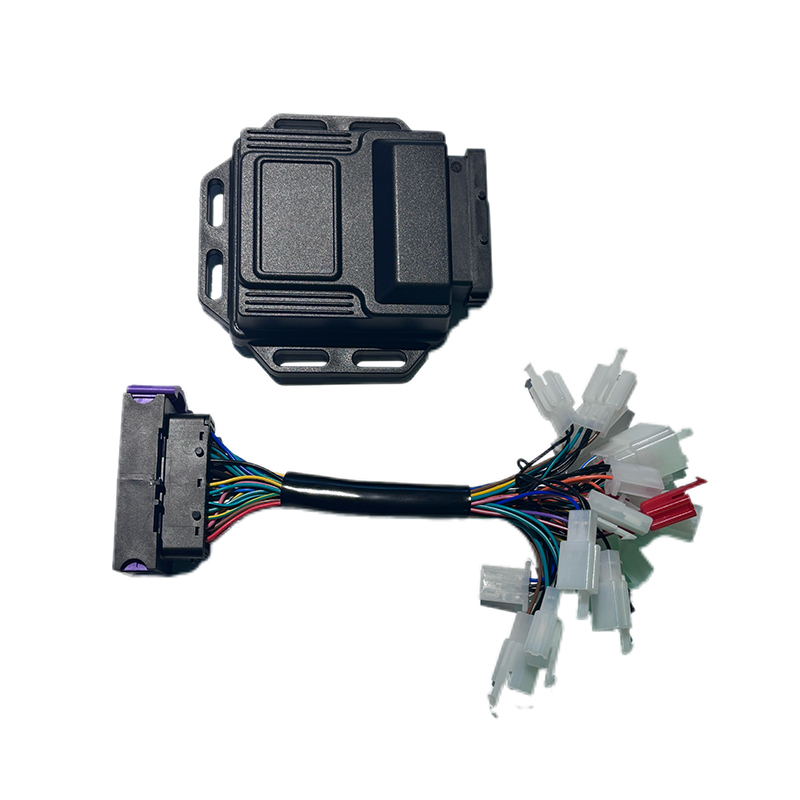
Som Anpassade tillverkare av synkronmotorstyrenheter med permanent magnet och Leverantörer av permanenta magnetmotorstyrenheter i Kina, Med fokus på drivkontrollen av permanentmagnet synkronmotorer ger vi en säker och tillräcklig kraftkälla för elektrifiering av resefordon.
- [email protected]
- +86-170 9191 9800
- Rum 123A, nr 1000 Ziyue Road, Minhang District, Shanghai, Kina
Upphovsrätt © Shanghai APT Power Technology Co., Ltd.All rights reserved