Val av motorkodare för BLDC-frekvensomriktare: upplösning, gränssnitt och passning
Två elmotorcykelprototyper anlände till samma testbänk med samma 10-tums navmotor, samma kontrollerfirmware och samma batteripaket. Man kröp fram i gångtakt med ett mjukt, kontrollerbart drag. Den andra ryckte under 3 km/h och kokade en faslindning efter tjugo minuters backstart. De mekaniska delarna var identiska; återkopplingsvägen var inte. En motor bar en 1 024 PPR inkrementell kodare, den andra en uppsättning av tre Hall-sensorer och en firmwaretabell som uppskattade rotorpositionen mellan kommuteringsstegen.
Lektionen är lätt att ange och lätt att glömma under anskaffning: på en borstlös DC- eller permanentmagnetsynkrondrift bestämmer motorgivaren hur fint och hur tillförlitligt styrenheten kan veta var rotorn är. Upplösning, utgångsgränssnitt, mekanisk montering och driftsmiljö ger alla ett nummer — kvaliteten på positionsinformationen som når kontrollslingan. Behandla omkodaren som ett tillbehör och du betalar för det i vridmoment rippel, avvisade första artiklar eller fältreturer.
Vad en motorkodare gör inuti en frekvensomriktare
En kodare omvandlar mekanisk rörelse till en elektrisk signal som frekvensomriktaren kan räkna, klocka eller avkoda. I en trefas borstlös drivning behöver styrenheten rotorns elektriska vinkel för att bestämma när varje MOSFET ska bytas. Hallsensorer levererar sex diskreta tillstånd per elektriskt varv: tillräckligt för sex-stegs kommutering, för grovt för jämnt låghastighetsvridmoment. En kodare lägger till kontinuerlig position — inkrementella typer avger A/B-kvadraturpulser med en valfri indexpuls, medan absoluta typer rapporterar ett kodat positionsvärde i det ögonblick som ström tillförs.
Den skillnaden formar hela maskinen, inte bara sensorn. Med inkrementell återkoppling måste styrenheten utföra en referensrörelse efter varje effektcykel för att upprätta en nollreferens. Med absolut återkoppling vet maskinen omedelbart var den är, vilket är viktigt för ett robotchassi som måste återuppta en rutt utan referenskörning, och för styr- eller manöveraxlar där oväntade rörelser vid start är en säkerhetsfråga. Mycket av interpoleringen, filtreringen och feldetekteringen som en gång levde i dedikerad hårdvara finns nu i firmware, vilket är anledningen till att programvarans roll i modern motorstyrning fortsätter att expandera.
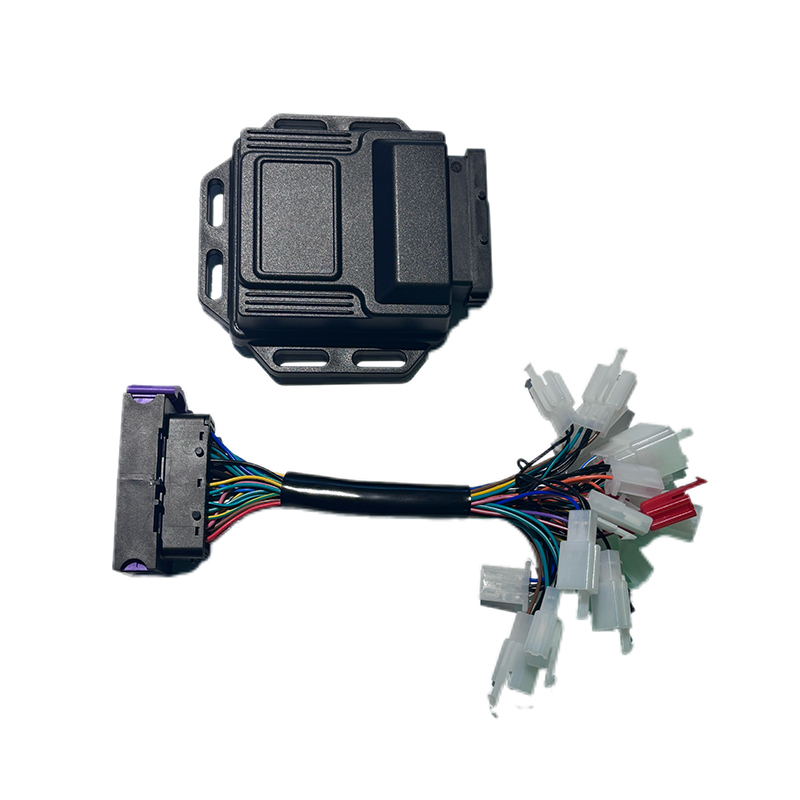
 A6 2422 Ultratyst borstlös DC-motorstyrenhet För system som väger inkrementell kontra absolut återkoppling, stöder denna styrenhet Hall eller magnetisk kodaringång och FOC-vektorkontroll. Visa produkt →
Inkrementell eller absolut: anpassa pulsgivaren till startbeteendet
Börja med en fråga: vad händer under de första 200 millisekunderna efter att nyckeln vrids om? Om maskinen tål en långsam referensrörelse är en inkrementell pulsgivare billigare och enklare att integrera. Om den inte kan det är absolut feedback det ärliga svaret, och extrakostnaden hör hemma i budgeten från början snarare än i en omdesign sex månader senare.
| Typ av feedback | Utsignal | Typisk passform | Huvudrisken |
|---|---|---|---|
| Hallsensorset | Tre digitala tillstånd per elektrisk cykel | Endast pendling, kostnadsdrivna drifter | Grovt låghastighetsvridmoment, inget fint läge |
| Inkrementell optisk | A/B-kvadratur, index, 5 V TTL eller 24 V HTL | Precisionshastighet och position på tätade axlar | Skivkontamination dödar signalen direkt |
| Inkrementell magnetisk | A/B-kvadratur, index | Damm, fukt och vibrationer i e-mobility | Externa magnetfält, luftgaptolerans |
| Absolut enkelvarv | SSI, BiSS-C, SPI eller PWM | Uppstart utan målsökning, robotleder | Högre kostnad, protokollstöd i enheten |
| Absolut multivarv | Seriell med varvräknare | Ställdon, styrning, växlade axlar | Räkna fel efter lång lagring eller vibration |
Upplösning, noggrannhet och siffror värda att jämföra
Inkrementell upplösning anges i pulser per varv. En 1 024 PPR-kodare avläst i fyrfaldig kvadratur ger 4 096 räkningar per varv. På ett hjul med en diameter på 250 mm och en omkrets på 785 mm motsvarar ett antal ungefär 0,19 mm rörelse – acceptabelt för vägmätning, marginellt för exakt positionering. En 17-bitars absolutkodare levererar 131 072 räkningar per varv, cirka 0,006 mm på samma hjul, och dess upplösning kollapsar inte när maskinen rör sig långsamt.
Upplösning är inte noggrannhet. Interpolationsfel inuti givaren, axelexcentricitet, kopplingsfelinriktning och temperaturdrift bidrar alla till det positionsfel som styrenheten faktiskt ser. Be leverantörer om en total felbudget istället för en rubrik PPR-siffra, och testa ett prov på det verkliga schaktet snarare än en laboratoriefixtur. En 4 096-tals pulsgivare monterad med 0,1 mm excentricitet kan bete sig sämre än en välmonterad enhet med 2 048 räkningar.
Gränssnitt, kablar och bruset som korrumperar feedback
Gränssnittskompatibilitet är där köpbeslut bryter. En styrenhet med 3,3 V-ingångar läser inte på ett tillförlitligt sätt en 5 V TTL-kodare utan nivåförskjutning, och en optisk kodare kan dra 150 till 250 mA från en strömkälla som är dimensionerad för en Hall-sensor. Kontrollera maximal utfrekvens mot kabellängd, bekräfta att frekvensomriktaren stöder det absoluta protokoll du tänker köpa, och kom ihåg att långa kablar med hög kapacitans rundar av snabba kanter tills antalet försvinner. Tvinnad-par skärmad kabel, avslutad vid styrenhetens ände och dragen minst 50 mm från motorfaskablar, förhindrar de flesta av dessa problem.
Kontrollantsidan förtjänar lika stor granskning. Strömslingor som körs på 10 till 20 kHz kan inte använda en upplösning som är finare än vad samplingsperioden stöder, och en frekvensomriktare som hanterar fältorienterad kontroll väl kommer att omvandla bra feedback till lågt vridmoment och högre effektivitet över hela hastighetsområdet.
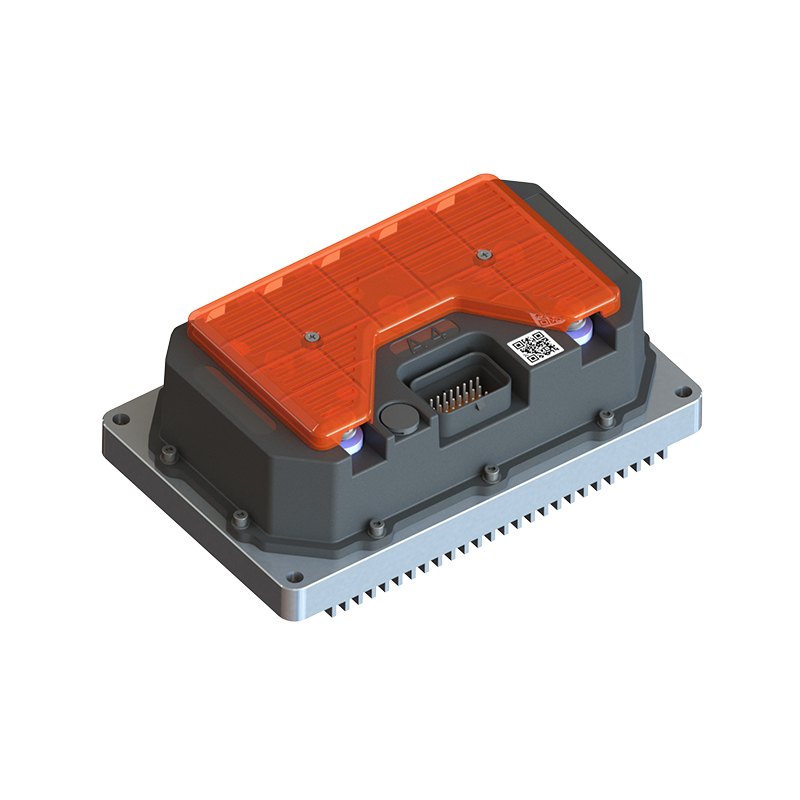
A4 2313 högeffektiv borstlös likströmsmotorstyrenhet För elektriska motorcykel- eller EV-drivenheter, parar denna styrenhet FOC-vektorstyrning med CANBUS, Bluetooth och Hall eller magnetisk kodarfeedback. Visa produkt → Mekanisk passform och miljö: där fältfel börjar
Kodare misslyckas oftare i fält av mekaniska skäl än elektriska. Magnetiska och induktiva typer tolererar ett definierat luftgap - vanligtvis 0,5 till 1,5 mm mellan sensor och magnet - men det gapet måste överleva termisk expansion, lagerspel och stötar. Axelavbrott, axiell flottör och navexcentricitet modulerar signalen, och modulerad positionsåterkoppling dyker upp på fordonet som vridmomentrippel eller hastighetsoscillation. Ange utloppsgränser på ritningen innan du väljer sensor, mät dem sedan på den första artikeln istället för att lita på leverantörens broschyr.
Miljön driver teknikvalet. Optiska omkodare erbjuder den finaste upplösningen och minsta tolerans för damm, oljedimma och kondens; ett IP67-hus hjälper, men det fixar inte en sliten axeltätning. Magnetiska kodare överlever damm och vatten men försvagas nära högströmskablar eller stora stålkonstruktioner. För utombordsmotorer och kustutrustning, saltspray och galvanisk korrosion gör IP67 med marinklassade kabelförskruvningar till ett minimum snarare än ett försäljningsargument.
Applikationer och vad var och en efterfrågar
Samma kodarspecifikation ger väldigt olika resultat beroende på var motorn sitter:
- Elektriska motorcyklar och skotrar: jämnhet i låg hastighet och start i backe dominerar kundens första intryck, så kvadraturupplösning och elektrisk vinkelkalibrering är viktigare än noggrannhet i toppfart.
- Robotchassi och automatiserade styrda fordon: vägmätningsfel ackumuleras under ett skift, så antalet per varv multiplicerat med hjuldiametern bestämmer den praktiska navigeringsbudgeten.
- ATV- och UTV-drivlinor: lera, vattenkorsningar och vibrationer driver valet mot förseglad magnetisk återkoppling med generös luftgaptolerans.
- Elektriska utombordsmotorer: korrosionsbeständighet och kabelintegritet avgör livslängden, inte bara upplösningen.
Förpackningen spelar också roll. Integrerade mellandrivenheter placerar sensorn inuti växellådans hölje, där oljedimma och värme är konstanta grannar, och där sensorn inte kan bytas utan att motorn öppnas. Det arrangemanget belönar tidig mekanisk granskning och en leverantör som förstår hela drivlinan snarare än en sensor som säljs på enbart specifikationer.
B2B mellandrivna motorer för elcykeldrivsystem Granska denna B2B mellandrivna motorkategori för fabriks-/leverantörsalternativ, kontrollerparning och eftermarknadsstöd som är relevanta för integrerade drivsystem för elcykel. Visa produkt → En valideringschecklista innan du släpper designen
De flesta kodarproblem upptäcks sent eftersom testningen fokuserar på databladet snarare än monteringen. Gå igenom dessa steg innan du signerar en produktionsrelease:
- Bekräfta vad maskinen måste göra under de första 200 millisekunderna efter uppstart och låt det svaret avgöra inkrementellt kontra absolut.
- Matcha spänningsnivåer, protokoll, matningsström och maximal frekvens till det faktiska ingångssteget för regulatorn.
- Mät axellopp, excentricitet och sensorluftgap på den första artikeln, inte på en bänkfixtur.
- Kör enheten över hela temperaturområdet och registrera positionsfel vid extremerna.
- Kalibrera den elektriska vinkelförskjutningen och lagra den per motorsats, eftersom en felinriktad sats ger vridmomentrippel överallt.
- Verifiera kabeldragning och skärmning under ledande och utstrålat buller, med motorn laddad, inte på tomgång.
- Begär batch-till-batch-konsistensdata och en dokumenterad ändringsmeddelandeprocess, eftersom en oanmäld magnet- eller skivrevision tyst ogiltigförklarar din firmwarekalibrering.
En motorkodare är inte en komponent som ska köpas i slutet av ett projekt och skruvas fast i efterhand. Bestäm först startbeteendet, sedan upplösningen som programmet verkligen behöver, sedan gränssnittet och det mekaniska höljet som kan hålla den upplösningen i den verkliga miljön. Verifiera den kombinerade drivningen på en laddad bänk och behåll kalibreringsprotokollet med motorsatsen.
Shanghai APT Power Technology bygger borstlösa likströmsmotorstyrenheter, mellandrivna motorer och navmotorer runt exakt den sekvensen, och matchar styrenhetens firmware till motorns egenskaper snarare än att sälja hårdvara isolerat. Oavsett om applikationen är en elektrisk motorcykel, ett robotchassi, en ATV eller en elektrisk utombordare, hör positionsåterkopplingen till det första tekniska samtalet – inte i det första garantianspråket.
NÄSTA:Hur fungerar elektroniska hastighetskontroller? Inuti ESC:s signalkedja
Intresserad av samarbete eller har frågor?
Som Anpassade tillverkare av synkronmotorstyrenheter med permanent magnet och Leverantörer av permanenta magnetmotorstyrenheter i Kina, Med fokus på drivkontrollen av permanentmagnet synkronmotorer ger vi en säker och tillräcklig kraftkälla för elektrifiering av resefordon.
- [email protected]
- +86-170 9191 9800
- Rum 123A, nr 1000 Ziyue Road, Minhang District, Shanghai, Kina
Upphovsrätt © Shanghai APT Power Technology Co., Ltd.All rights reserved