Motorstyrningsalgoritmer: sexstegs-, FOC- och sensorlösa metoder förklaras
Ett specifikationsblad kan berätta att en motorstyrning hanterar 48 V och 60 A, men det kommer inte att berätta hur motorn låter i gånghastighet, hur mycket vridmoment som din robotchassi kommer att känna eller om motorn fortfarande kan dra iväg i en brant backe. Dessa beteenden bestäms av motorstyrningsalgoritmen som är inbäddad i firmware. Tre familjer dominerar borstlös DC (BLDC) och permanent magnet synkronmotor (PMSM) kontroll: sex-stegs kommutering, fältorienterad kontroll (FOC) och sensorlösa observatörsmetoder. För de flesta nya fordons- och automationsprogram är FOC med en sensorlös observatör den praktiska standarden, medan sexsteg förblir ett lågkostnadsval för enkla laster. Avsnitten nedan förklarar hur dessa algoritmer skiljer sig och vad den skillnaden betyder när du väljer en styrenhet.
Vad motorstyrningsalgoritmer faktiskt gör
Varje motorstyrningsalgoritm kör samma grundläggande loop. Den läser eller uppskattar rotorns position, jämför uppmätta fasströmmar med det beordrade vridmomentet eller varvtalet, beräknar spänningsvektorerna som stänger det felet och applicerar dem på växelriktaren samtidigt som effektsteget skyddas. Algoritmen hanterar också ramphastigheter, strömgränser, regenerativ bromsning och feldetektering.
Valet av algoritm sätter taket för vridmomentjämnhet, akustiskt brus, effektivitet och dynamisk respons. En kraftfull mikrokontroller kan inte fixa en dåligt strukturerad kontrollslinga, och en enkel algoritm kan få en annars bra kontroller att kännas rå i en krävande fordonsapplikation.
De viktigaste algoritmfamiljerna som används idag
Sexstegs (trapetsformad) kommutering
Sexstegskommutering aktiverar två av de tre motorfaserna åt gången och stegar genom sex omkopplingstillstånd. Det är enkelt att implementera, använder lite processortid och fungerar naturligt med Hall-sensorer. Nackdelen är vridmomentrippel vid varje kommuteringspunkt och hörbart ljud vid låg hastighet. Sexsteg är fortfarande ett rimligt val för pumpar, fläktar och lågprisdrivna drivenheter där jämnheten spelar mindre roll än priset.
Fältorienterad kontroll
Fältorienterad styrning behandlar statorströmmen som två oberoende komponenter: en som producerar vridmoment och en som styr magnetfältet. Efter Clarke och Park-transformationer reglerar två PI-regulatorer dessa komponenter, och rumsvektormodulering omvandlar resultatet tillbaka till trefasspänningar. FOC levererar nästan konstant vridmoment, lågt ljud och hög effektivitet över hela hastighetsområdet, inklusive vid stillastående.
FOC behöver mer beräkning än sexsteg, men det är inte längre en begränsning med moderna mikrokontroller. Det är standard för elektriska motorcyklar, robotdrivningar, marina utombordare och de flesta applikationer som behöver förutsägbart vridmoment.
Sensorlösa observatörer
Sensorlösa algoritmer uppskattar rotorns position från uppmätta spänningar och strömmar snarare än från en separat positionssensor. Back-EMF-avkänning är den enklaste metoden och fungerar långt över några hundra rpm. En observatör i glidläge ger robusthet mot parameterfel och mätbrus. Ett utökat Kalman-filter ger exakta uppskattningar under störningar men behöver noggrann justering. Högfrekvent insprutning exciterar motorns magnetiska saliency och ger positionsinformation vid noll och mycket låg hastighet.
Den praktiska avvägningen är mellan kostnad, låghastighetskapacitet och avvisande av störningar. Att ta bort Hall-sensorer och kodarledningar minskar kostnaderna och förbättrar tillförlitligheten, men bara om arbetscykeln låter estimatorn göra sitt jobb.
Skalär V/Hz-kontroll
Skalär styrning håller ett fast förhållande mellan spänning och frekvens och används mest med AC-induktionsmotorer. Den är enkel och behöver ingen positionsåterkoppling, men dess vridmomentrespons är svag. Det förekommer mindre ofta i kompakta fordonsdrivlinor eftersom dessa system använder BLDC- eller PMSM-motorer, där FOC eller sexsteg ger bättre resultat.
Jämföra algoritmer efter applikation
Olika arbetscykler gynnar olika algoritmer. En elektrisk motorcykel spenderar det mesta av sin tid över några hundra rpm, så sensorlös FOC med back-EMF-uppskattning minskar kostnaderna utan att skada kryssningsprestandan; backstarter och låghastighetsmanövrering trycker designers tillbaka mot Hall-sensorer. Ett robotchassi måste krypa framåt och bakåt med precision, vilket kräver en positionssensor eller högfrekvensinsprutning. När plattformen är en leveransrobot eller en mobil manipulationsbas, en snabbreagerande borstlös DC-motorstyrenhet kan vara skillnaden mellan en enhet som känns laggig och en som spårar kommandot direkt.
 R5 Snabb respons Borstlös DC-motorstyrenhet Leverantörer, Fabrik - Shanghai APT APT är R5 Snabb respons Borstlös DC Motor Controller leverantörer och grossist R5 Snabb respons Borstlös DC Motor Controller Factory i C... Visa produkt →
En marin utombordare går med jämn hastighet i timmar, så effektivitet och termisk stabilitet betyder mer än transient respons. En ATV eller UTV ser plötsliga belastningsförändringar i ojämn terräng, vilket gynnar en robust observatör och generös höjdhöjd. Tabellen nedan sammanfattar de vanliga avvägningarna.
| Algoritm | Positionsfeedback | Vridmoment Ripple | Låghastighetsbeteende | Applikationer som passar bäst |
|---|---|---|---|---|
| Sexstegs kommutering | Hallsensorer | Måttlig | Acceptabelt med sensorer | Pumpar, fläktar, lågkostnadsdragkraft |
| FOC med sensorer | Hall eller kodare | Mycket låg | Utmärkt | Elektriska motorcyklar, robotar, marina |
| FOC-sensorlös (back-EMF) | Spänning och ström | Låg | Dålig under lägsta hastighet | Elcyklar, höghastighetskörningar |
| FOC-sensorlös (SMO/EKF) | Spänning och ström | Låg | Bra, men ställbart | ATV, UTV, industriella drev |
| Högfrekvent injektion | Aktuellt svar | Låg | Utmärkt at standstill | Robotar, servoliknande uppgifter |
| Skalär V/Hz | Inga | Hög | Inte lämplig | AC induktionsmotorer |
Behandla tabellen som en utgångspunkt, inte en dom. En välkonstruerad styrenhet kan minska många av dessa luckor eftersom dess strömslinga och observator är avstämda tillsammans. Det är därför kontrollleverantörens erfarenhet av faktiska fordonsdriftcykler är lika viktig som algoritmnamnet på databladet.
Hur algoritmvalet påverkar styrvalet
Eftersom algoritmen finns i den inbäddade programvaran måste hårdvara och firmware designas tillsammans. MOSFET-parallellisering bestämmer hur jämnt strömmen fördelas mellan faserna. Strömavkänningsnoggrannheten ställer in golvet för FOC-strömslingan. Grinddriftstyrkan påverkar kopplingsförluster och elektromagnetisk störning. Termisk design bestämmer hur länge regulatorn kan hålla maximalt vridmoment. En kontroller med bra kisel men dåligt inställd firmware kommer att visa vridmoment och brus; en kontroller med utmärkt firmware men svag strömavkänning kommer att lösa ut eller minska. Det är därför så mycket ingenjörsuppmärksamhet nu går till mjukvarans roll i modern motorstyrning .
Samma logik gäller för själva motorn. Statorresistans, fasinduktans och back-EMF-konstanten definierar vad styrenheten kan och inte kan göra. En styrenhet klassad för 60 A kommer inte att få en dåligt matchad motor att fungera effektivt, och aggressiv FOC-inställning kan överhetta en motor med låg termisk massa. Att begära en validerad motor-controller-parning är en del av inköpsprocessen, inte en eftertanke.
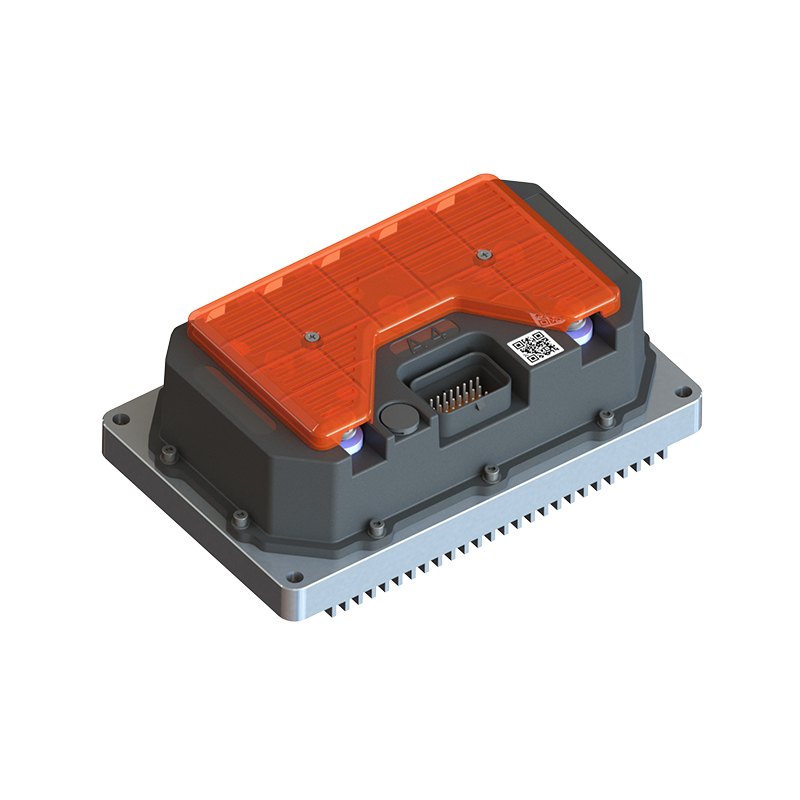
På hårdvarusidan, den T-serien med högpresterande motorstyrenheter koppla ihop bredspännings FOC-firmware med ett effektsteg avsett för e-motorcyklar, e-ATV och e-utombordare. De är ett exempel på en design där styralgoritmen och växelriktaren utvecklades i samma hus, så att firmwaren känner till hårdvarans gränser.
 Leverantörer av högpresterande motorstyrenheter i T-serien, fabrik APT - T300 T400 T500 T720 T1000 T1400 T1800 Permanent Magnet Synchronous Motor Controllers Factory, T Series High Performance Motor Contr... Visa produkt →
Praktiska utvärderingskriterier för motorstyrenheter
När du jämför styrenheter, titta bakom toppströmsnumret. Följande punkter skiljer en styrenhet som fungerar på papper från en som fungerar på vägen.
- Bekräfta vilken algoritm den fasta programvaran faktiskt körs. Vissa lågkostnadskontroller annonserar FOC men byter till sexsteg med hög hastighet för att dölja beräkningsgränser.
- Kontrollera om FOC-implementeringen är sensorlös, Hall-baserad eller omkopplingsbar. Sensorlös minskar kabeldragningen men kan kämpa vid mycket låg hastighet utan högfrekvent insprutning.
- Fråga hur den aktuella slingan är inställd. Motorer med olika fasinduktans kräver olika förstärkningar, och automatisk justering sparar timmar under uppstart.
- Granska överbelastningsbeteende, inklusive strömbegränsning, termisk nedstämpling och felåterställning. Dessa detaljer avgör om fordonet stannar säkert eller strandar föraren.
- Tänk på akustiskt brus. Om produkten är en elektrisk motorcykel eller en leveransrobot som arbetar nära människor är buller ett försäljningsargument. Den ultratyst borstlös DC-motorstyrning
 A6 Ultra-tyst borstlösa DC-motorstyrenhetsleverantörer, fabrik - Shanghai APT P APT är A6 Ultra-tyst borstlös DC-motorstyrenhetsleverantör och grossist A6 Ultra-tyst borstlös DC-motorstyrenhetsfabrik i Kina... Visa produkt → är ett praktiskt exempel på en sinusformad design som håller lågt kommuteringsljud.
Motorstyrningsalgoritmer bör inte väljas enbart från ett blockschema. Ställ först in driftcykeln, hastighetsintervallet, bullerbudgeten och låghastighetskraven för ditt fordon och jämför sedan styrenheter med dessa mål. Sexsteg är perfekt för en fläkt, FOC är den rätta utgångspunkten för de flesta dragtillämpningar och sensorlösa observatörer är ett kostnadsbesparande verktyg när hastighetsintervallet tillåter. Den bästa styrenheten är den vars algoritm, effektsteg och applikationsstöd matchar din produkts verkliga driftsprofil.
NÄSTA:Momentreglering förklaras: En praktisk guide för val av BLDC-motorstyrenhet
Intresserad av samarbete eller har frågor?
Som Anpassade tillverkare av synkronmotorstyrenheter med permanent magnet och Leverantörer av permanenta magnetmotorstyrenheter i Kina, Med fokus på drivkontrollen av permanentmagnet synkronmotorer ger vi en säker och tillräcklig kraftkälla för elektrifiering av resefordon.
- [email protected]
- +86-170 9191 9800
- Rum 123A, nr 1000 Ziyue Road, Minhang District, Shanghai, Kina
Upphovsrätt © Shanghai APT Power Technology Co., Ltd.All rights reserved