Momentreglering förklaras: En praktisk guide för val av BLDC-motorstyrenhet
Tänk dig en elektrisk motorcykel som håller position på en brant ramp medan du bär en passagerare. En hastighetsregulator håller en låg målhastighet, men ett litet gasspjäll kan förvandla en kontrollerad uppskjutning till ett våldsamt ryck. Föreställ dig nu en leveransrobot som korsar en dörröppning som är något för smal. Om regulatorn fortsätter att trycka på med full ström absorberar växellådan stöten. Båda situationerna löses med vridmomentkontroll, driftläget som reglerar rotationskraften som en motor producerar snarare än dess hastighet eller position.
Den här artikeln är skriven för ingenjörer och OEM-projektteam som utvärderar borstlösa motorstyrenheter för elektriska motorcyklar, robotchassier, elektriska ATV:er, UTV:er och utombordsmotorer. Vi kommer att förklara vad vridmomentkontroll faktiskt betyder i en BLDC- eller PMSM-drivenhet, hur regulatorn uppnår det och vilka specifikationer som avgör om vridmomentet känns smidigt och responsivt i verklig drift.
Vad vridmomentkontroll egentligen betyder
Momentkontroll reglerar strömmen som levereras till motorn så att axelvridmomentet följer kommandot som ges av föraren, föraren eller rörelseregulatorn. Den håller inte en målhastighet. Den håller inte en rotorposition. Motorn producerar helt enkelt vilken hastighet som helst från det applicerade vridmomentet och den belastning som är fäst vid axeln.
En enkel jämförelse hjälper. När du trycker på en handvagn, utövar dina armar kraft, och vagnen rör sig med vilken hastighet den kraften än producerar mot rullmotstånd och lutning. Dina armar utför vridmomentkontroll. Om du låste vagnens hastighet istället skulle det vara hastighetskontroll.
| Kontrollläge | Reglerad variabel | Typisk kommandokälla | Primära användningsfall |
|---|---|---|---|
| Hastighetskontroll | Motorvarvtal | Gasreglage, potentiometer, CAN-börvärde | Kryssningsdrift, transportörer, fläktar, pumpar |
| Positionskontroll | Rotorvinkel | Kodarfeedback, steg- eller riktningspulser | Styrning, ventiler, robotkopplingar |
| Momentkontroll | Motorström, och därmed vridmoment | Analog ingång, CAN vridmoment kommando, pedal | Dragkraft, spänning, kraftbegränsad rörelse |
Momentreglering är också en skyddsfunktion. En styrenhet programmerad att leverera högst 15 Nm kommer helt enkelt inte att mata ut 20 Nm, även om föraren kräver det. Hjulhalka på löst grus, ett blockerat ställdon eller ett delvis kärvt lager översätts inte längre direkt till drivlinans spänning. Det är därför som momentbegränsning ofta används som en säkerhetsfunktion i rörelsesystem.
Hur en borstlös styrenhet levererar kontrollerat vridmoment
I en borstlös DC-motor eller en permanentmagnetsynkronmotor är vridmomentet proportionellt mot ankarströmmen i kvadraturaxeln. Momentstyrning är därför strömstyrning. En väldesignad styrenhet mäter fasströmmarna, jämför den vridmomentproducerande komponenten med vridmomentkommandot och justerar växelriktarens kopplingsmönster för att minska felet. Denna inre strömslinga är där vridmomentkontrollen faktiskt bor.
Fältorienterad kontroll och strömslingan
Fältorienterad styrning, vanligen kallad FOC, omvandlar de uppmätta trefasströmmarna till två komponenter i en roterande referensram: en magnetiserande komponent på d-axeln och en vridmomentalstrande komponent på q-axeln. Styrenheten beordrar q-axelströmmen att matcha det begärda vridmomentet och håller d-axelströmmen nära noll för en ytmonterad PMSM. Bandbredden för denna strömslinga avgör hur snabbt vridmomentkorrigeringar sker. En slinga uppdaterad vid 10 till 20 kHz reagerar på belastningsförändringar på några millisekunder, vilket är skillnaden mellan en stabil krypning och en stammande rörelse i låg hastighet. FOC är en central orsak permanentmagnet synkronmotorteknologi fortsätter att förbättras för dragtillämpningar: samma hårdvara ger mjukare vridmoment, högre effektivitet och regenerativ bromsning enbart genom mjukvarubyten.
Sensoråterkoppling och sensorlös drift
Vridmomentkontrollkvaliteten beror starkt på rotorpositionsåterkoppling. Hallsensorer ger grov, 60-graders upplösning, vilket räcker för trapetsformad kommutering men inte för jämnt vridmoment vid låg hastighet. Kodare och resolvers ger kontinuerlig rotorvinkel, vilket gör att FOC kan hålla exakt vridmoment även nära stillastående. Sensorlösa algoritmer uppskattar rotorpositionen från back-EMF, vilket tar bort sensorkostnaden men inte kan bibehålla fullt vridmoment vid nollhastighet där ingen back-EMF existerar. Många produktionsenheter använder en hybridstrategi: sensorbaserad start och sensorlös körning över några hundra rpm.
Fasströmavkänning är lika viktig. Shuntmotstånd på låg sida är billiga men bruskänsliga; integrerade fassensorer kostar mer och ger renare mätning vid låga strömmar. Samplingsfrekvensen och filtreringen av den aktuella signalen ställer in det praktiska vridmomentrippeln som ses på axeln, så vridmomentsiffrorna i ett datablad bör läsas tillsammans med avkänningsarkitekturen som används i styrenheten.
Varför vridmomentkontroll är viktigt i verkliga applikationer
Momentstyrning ändrar mätbart beteende i alla större applikationskategorier inom elektrisk mobilitet och robotik.
- Elektriska motorcyklar. Kontrollerade lanseringar i sluttningar, förhindrar hjulhalk på våt asfalt och regenerativ bromsning som applicerar negativt vridmoment i en mjuk ramp. Utan vridmomentbegränsningar kan motorn koppla in våldsamt när föraren vrider på gasen.
- Robotchassi. Vridmomentbegränsning skyddar växlar och motorer vid kollisioner. När en autonom mobil robot kör in i ett oväntat hinder, stänger regulatorn strömmen istället för att mata in full kraft till drivlinan.
- Elektriska ATV:er och UTV:er. Låghastighetskrypning i ojämn terräng kräver exakt uteffekt med lågt vridmoment. Ett hastighetskontrollerat system tenderar att öka när hjulen tappar och återfår greppet.
- Elektriska utombordsmotorer. Konstant dragkraft mot ström och vind kräver att styrenheten reagerar på laständringar snabbare än vad en hastighetsslinga kan.
Den multi-scenario anpassning av motordrivna produkter speglar exakt detta krav: en styrplattform måste hantera ett brett utbud av vridmomentkommandon, från små robothjul till stora ATV-drivlinor.
Nyckelspecifikationer som bestämmer vridmomentkvaliteten
Vid inköp av en styrenhet för en vridmomentkänslig applikation är kontinuerlig strömstyrka och toppström endast startpunkten. Följande specifikationer har en stor inverkan på vridmomentbeteendet.
- Aktuell loopuppdateringshastighet. En högre uppdateringshastighet, vanligtvis 10 till 20 kHz, förkortar fördröjningen mellan en vridmomentkommandoändring och den faktiska vridmomentändringen på axeln.
- PWM-frekvens. En högre kopplingsfrekvens minskar strömrippel och hörbart brus men ökar kopplingsförlusterna. Styrenheter som syftar till tyst drift väljer en frekvens som balanserar båda.
- Aktuell avkänningsupplösning och brus. Den smallest measurable current step sets the smallest torque step. A noisy sensing circuit produces torque chatter at low load.
- Vridmoment rippel. Rippel med lågt vridmoment håller rotationen jämn vid låg hastighet, vilket är viktigt för robotleder och propellrar.
- Överbelastningsförmåga. Övergående vridmomenttoppar för start i backe och hinderhantering överstiger vanligtvis den kontinuerliga klassificeringen. Kontrollera överbelastningskurvan mot den verkliga arbetscykeln.
- Denrmal behaviour. Ihållande vridmoment ställs in av regulatorns termiska design. En styrenhet som gasar tidigt kommer tyst att minska tillgängligt vridmoment under längre drift.
Komponentkvaliteten är viktigare än siffrorna. En vridmomentstyrd frekvensomriktare växlar fasström hundratals gånger per sekund, och varje intermittent motstånd i kontakter eller lödförband uppträder som strömmätningsbrus som blir vridmomentprat. Det är därför hårdvarans materialkvalitet är en legitim teknisk specifikation, inte bara ett marknadsföringspåstående.
Det är också värt att verifiera databladets vridmomentrippelsiffror med den faktiska motorn under prototyptestning. Tillverkare mäter vridmomentrippel under kontrollerade förhållanden som kanske inte matchar en produktionsram, en specifik lindningsinduktans eller PWM-frekvensen som ett projekt planerar att använda. Ett kort bänktest som loggar vridmoment vid flera hastighetspunkter kommer att avslöja de flesta problem som senare blir fältklagomål.
Matcha styrenheten till motorn och driftcykeln
Momentstyrningsprestanda är en systemegenskap, inte en regulatoregenskap isolerat. Strömslingan är avstämd till motorlindningens induktans och resistans. Anslut samma styrenhet till en motor med olika parametrar och vridmomentsvaret kan bli oscillerande eller trögt. Det är därför det är viktigare att para ihop styrenheten och motorn som en del av systemdesignen än att välja endera komponenten ensam.
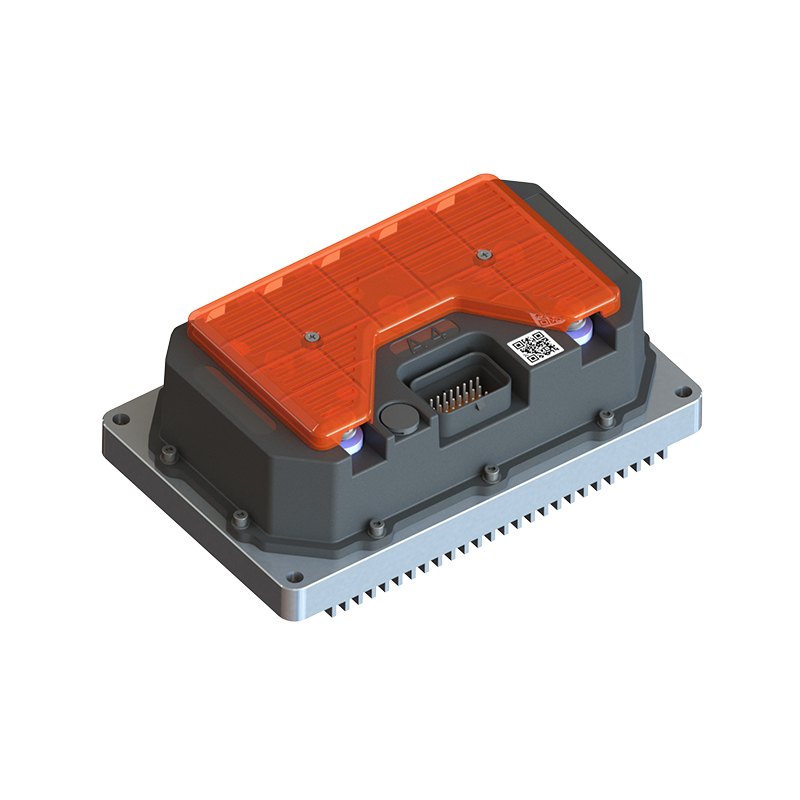
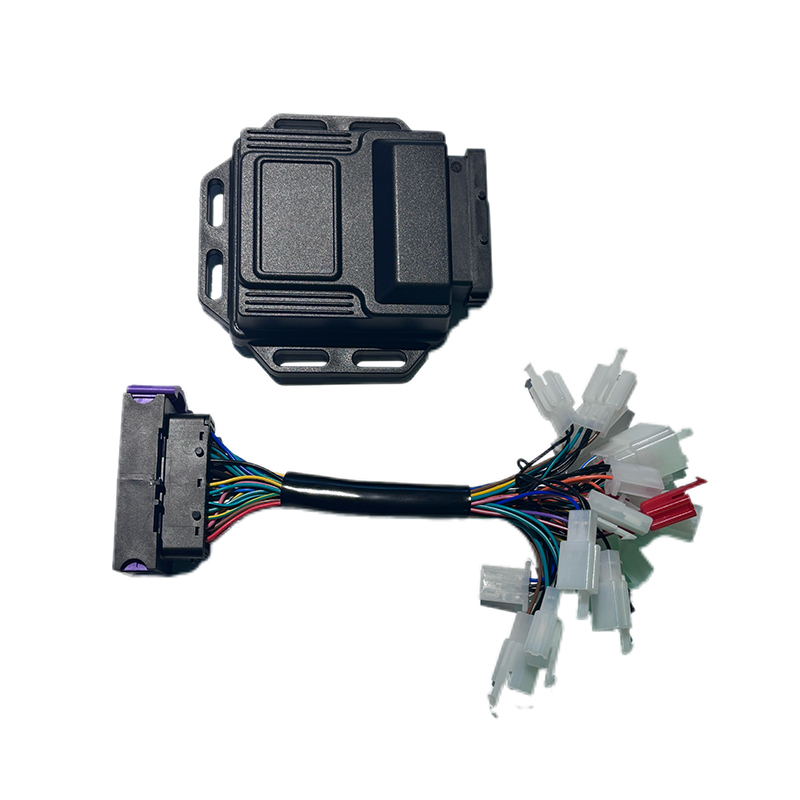
För applikationer som kräver snabb vridmomentrespons, R5-2215 snabbreagerande borstlös DC-motorstyrenhet är utformad för att minimera fördröjningen mellan vridmomentkommandot och det mekaniska axelmomentet. För effektivitetskänsliga plattformar som stadselektriska motorcyklar A4-2313 högeffektiv borstlös DC-motorstyrenhet håller vridmomentet exakt samtidigt som elektriska förluster minskas. För högspänningsarkitekturer med hög effekt med dynamiska vridmomentkrav, T-seriens högpresterande motorstyrenhet täcker det bredare utrymmet som ATV, UTV och större robotplattformar vanligtvis kräver.
 Leverantörer av högpresterande motorstyrenheter i T-serien, fabrik APT - T300 T400 T500 T720 T1000 T1400 T1800 Permanent Magnet Synchronous Motor Controllers Factory, T-serien High Performance Motor Contr... Visa produkt →
 A4 Högeffektiva borstlösa DC-motorstyrenheter, fabrik - Shanghai A APT är A4 högeffektiva borstlösa DC-motorstyrenheter, leverantörer och grossist A4 högeffektiva borstlösa DC-motorstyrenheter Factory ... Visa produkt →
 R5 Snabb respons Borstlös DC-motorstyrenhet Leverantörer, Fabrik - Shanghai APT APT är R5 Snabb respons Borstlös DC Motor Controller leverantörer och grossist R5 Snabb respons Borstlös DC Motor Controller Factory i C... Visa produkt →
Här spelar mjukvara en central roll. Vridmomentrampformning, strömslinginställning och felbeteende är konfigurerade i firmware, så samma hårdvara kan ställas in för en elcykel, en rullstol eller en marin enhet. Övergången av vridmomenthantering till programvara är ett av teman i en detaljerad artikel om mjukvarans roll i moderna motorstyrenheter .
Slutsats
Momentkontroll är inte en enskild komponent eller algoritm. Den går genom strömavkänningskedjan, rotorpositionsåterkopplingen, strömslingans firmware, växelriktarsteget och den fysiska kontaktkvaliteten. För OEM-tillverkare som bygger elfordon och mobila maskiner avgör förmågan att reglera vridmomentet smidigt om produkten känns förutsägbar och förfinad under verklig belastning. Att utvärdera aktuell slingbandbredd, vridmomentrippel, överbelastningsbeteende och mjukvarukonfigurerbarhet under styrvalsfasen är det mest direkta sättet att undvika omarbetning av körbarheten senare i projektet.
NÄSTA:Baksidan Elektromotorisk kraft förklaras: Hur baksidan EMF formar motorstyrenhetens design
Intresserad av samarbete eller har frågor?
Som Anpassade tillverkare av synkronmotorstyrenheter med permanent magnet och Leverantörer av permanenta magnetmotorstyrenheter i Kina, Med fokus på drivkontrollen av permanentmagnet synkronmotorer ger vi en säker och tillräcklig kraftkälla för elektrifiering av resefordon.
- [email protected]
- +86-170 9191 9800
- Rum 123A, nr 1000 Ziyue Road, Minhang District, Shanghai, Kina
Upphovsrätt © Shanghai APT Power Technology Co., Ltd.All rights reserved